Amikor a gépek megtanultak önállóan haladni
Hogyan jutottunk el az 1914-es robotpilótától az EP EXP15 automatikus raklapmozgatóig? A robotika és az ipari automatizálás …
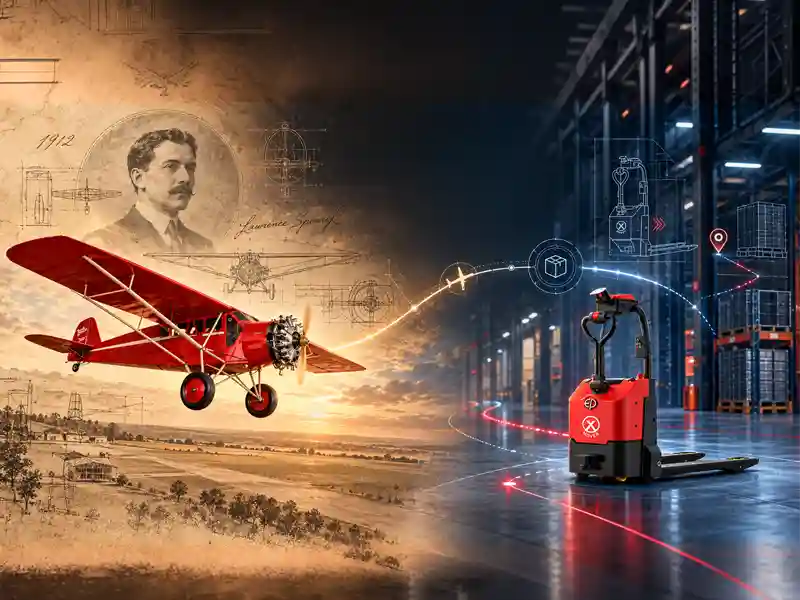
1912-ben egy fiatal amerikai feltaláló, Lawrence Sperry olyan kérdéssel állt elő, ami a korabeli pilótáknak szinte eretnekségnek tűnt: mi lenne, ha a repülőgép emberi kéz érintése nélkül is képes lenne megtartani a saját egyensúlyát?
Több mint egy évszázaddal később ugyanez a gondolat köszön vissza a gyárak és raktárak világában. Ma már nemcsak a levegőben korrigálnak maguktól a járművek, hanem a raktárbetonon is olyan anyagmozgató gépek szaladgálnak, amelyek megjegyzik az útvonalat, elszállítják a másfél tonnás rakományt, majd dolguk végeztével visszatérnek a kiindulópontra. De hogyan jutottunk el egy giroszkóppal egyensúlyozó biplántól az EP Equipment EXP15-ös automatikus raklapmozgatójáig? A történet sokkal izgalmasabb, mint elsőre gondolnánk, és nem csupán alkatrészekről szól, hanem arról, hogyan változott meg az ember és a gép kapcsolata az elmúlt száztíz évben.
Képzeljük el a világot 1912-ben. A Wright fivérek első motoros repülése óta mindössze kilenc év telt el. Az automobil még ritka luxusnak számított, a repülőgép pedig a legtöbb ember szemében inkább vakmerő kalandorok életveszélyes szerkezete volt, semmint megbízható közlekedési eszköz. A korabeli pilóták munkája emberfeletti összpontosítást igényelt. A fából, vászonból és acélhuzalokból ácsolt könnyű gépek vadul reagáltak minden apró széllökésre vagy légörvényre. Ha megbillent a szárny, ha emelkedni kezdett a gép orra, a pilótának másodpercenként kellett korrigálnia.
A mérnökök ekkor értették meg a legfontosabbat: az emberi munka jelentős része nem kreatív döntéshozatal, hanem állandó, monoton korrekció. És ha egy folyamat fizikai szabályok szerint, ismétlődően zajlik, azt elvileg egy gép is el tudja végezni.
Ebből a felismerésből született meg az automatikus szabályozás. Lawrence Sperry és édesapja, Elmer – aki korábban már a hajók stabilizálásával is foglalkozott – a giroszkópot hívta segítségül. A gyorsan forgó testek fizikai sajátossága, a tengelyük megmaradási törekvése adta meg a gépen belüli állandó referenciapontot. Sperry igazi zsenialitása azonban abban rejlett, hogy ezt a mechanikus „iránytűt” összekötötte a gép kormánylapátjaival. Ezzel megszületett a visszacsatolt szabályozás: a szerkezet nemcsak jelezte a dőlést, hanem maga korrigálta is azt.
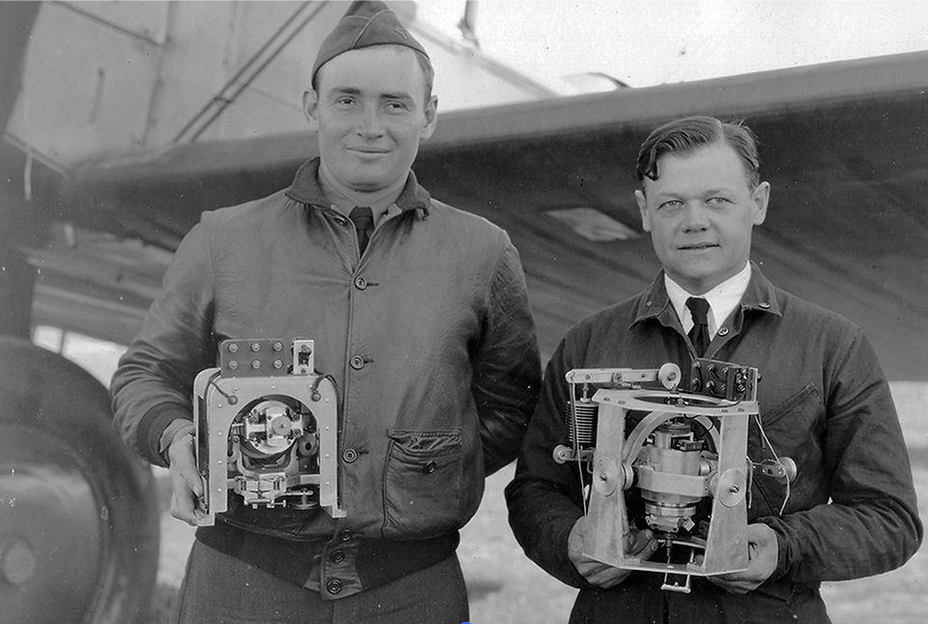
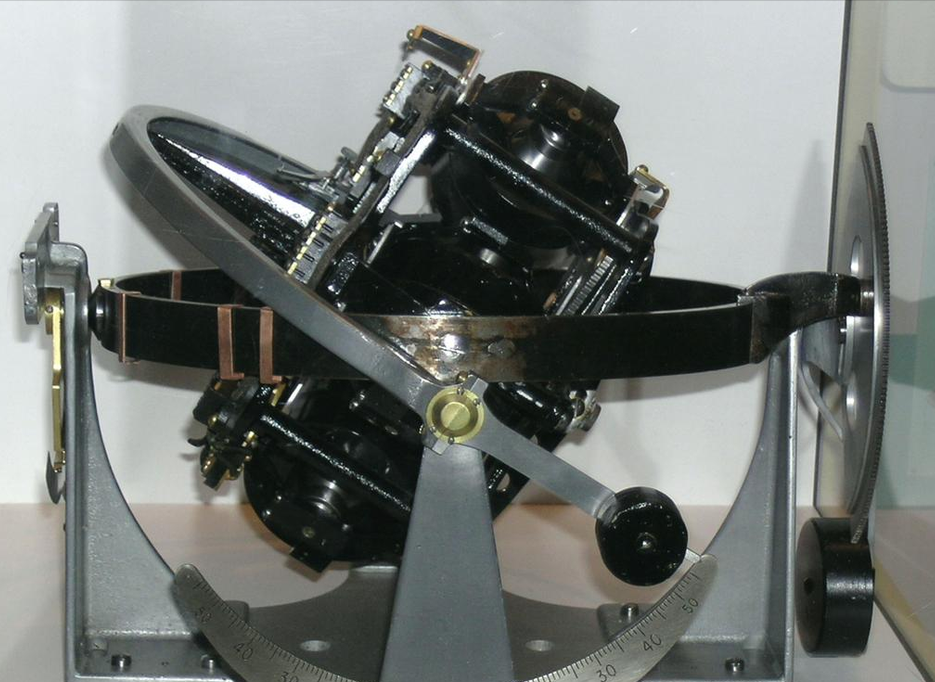
A világhírű bemutatóra 1914. június 18-án került sor Párizs mellett. Sperry egy Curtiss C-2-es repülőcsónakkal emelkedett a magasba, majd a repülés közben teátrálisan felállt a pilótaülésből, és kiengedte a kormányt. Hogy a hatást fokozza, segédje, Emil Cachin még a szárnyra is kimászott, szándékosan felborítva a gép súlypontját. A szerkezet mégis magától egyenesben tartotta a repülőgépet. Nem arról volt szó, hogy a gép „megtanult repülni” – nem navigált, nem hozott döntéseket –, csupán egyetlen részfeladatot vett át az embertől: tartotta a kijelölt helyzetet.
Miközben az aviatikában a robotpilóták az 1930-as évekre már világ körüli utakon (például Wiley Post 1933-as útján) segítették a pilótákat, a gyárakban felmerült egy hasonlóan égető kérdés. Ha egy raktárban a dolgozónak naponta százszor kell ugyanazt a raklapot A pontból B pontba elvinnie, valóban szükséges, hogy végig ő kísérje a gépet?
1954-ben Arthur Barrett bemutatta a Guide-O-Matic nevű járművet, megteremtve az AGV-k (Automated Guided Vehicles), vagyis az automatikusan vezetett járművek kategóriáját. Ezek a korai gépek még a padlóba süllyesztett elektromos vezetékeket követték – vakon, saját környezetértelmezés nélkül.
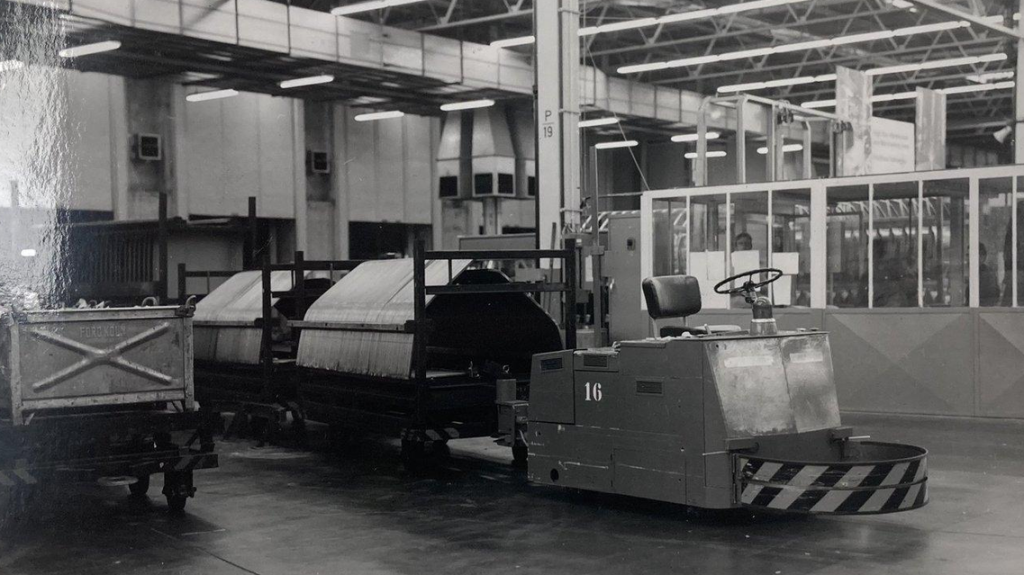
Az igazi akadályt évtizedekig az jelentette, amit a robotikában lokalizációnak neveznek: honnan tudja a gép, hogy hol van, és merre tart? A fix vezetékek vagy mágneses csíkok sérülékenyek voltak, és ha átalakították a gyártósort, az egész infrastruktúrát fel kellett vésni. A megoldást az újabb érzékelők – lézeres távolságmérők, forgásérzékelők és végül a kamerák – hozták el. Megszülettek az AMR-ek (Autonomous Mobile Robots), amelyek már képesek feltérképezni a környezetüket, és önállóan útvonalat tervezni.
De vajon minden feladathoz méregdrága, hiperintelligens robotra van szükség?
A raktári robotok már rég nem a jövő kísérletei, hanem a mindennapok részei. Míg korábban csak a gigantikus elosztóközpontok engedhették meg maguknak az automatizálást, ma már a közepes és kisebb üzemekben is egyre gyakrabban találkozunk velük. A világon eladott professzionális szolgáltatórobotok csaknem fele ma már a logisztikában és az anyagmozgatásban dolgozik. Ennek ellenére az iparág nem egyetlen irányba halad, hanem kettévált:
A raktári automatizálás igazi áttörése ma már nem az, hogy mire képes a legokosabb robot a laboratóriumban, hanem az, hogy a legegyszerűbb megoldások hogyan teszik elérhetővé és megtérülővé a technológiát az átlagos vállalkozások számára is.
Itt érkezünk meg a jelenbe. Sok vállalat elköveti azt a hibát, hogy túlbonyolítja az automatizálást: komplex flottaintegrációban, Wi-Fi hálózatok kiépítésében és bonyolult szoftverekben gondolkodnak olyan helyeken is, ahol csak egy egyszerű, ismétlődő szállítást kellene megoldani.
Erre a problémára adott választ az EP Equipment az EXP15 nevű automatikus elektromos raklapmozgatóval, amely a rangos 2025-ös IFOY Award (az intralogisztikai szakma „Oscar-díja”) győztese lett.
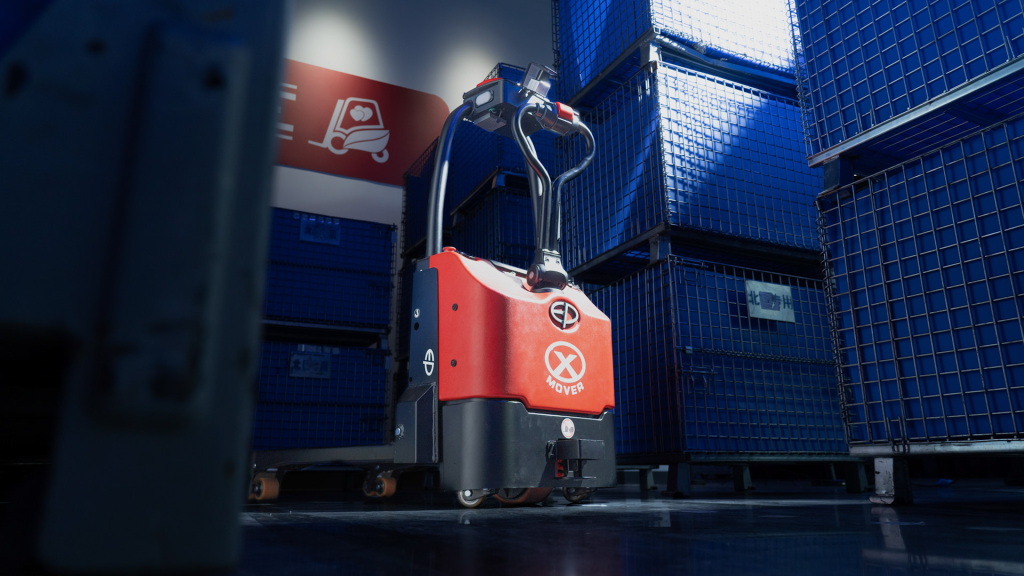
Az EXP15 koncepciója a megtévesztően egyszerű Teach-In & Run (tanítsd meg, majd indítsd el) elvre épül. Úgy kell elképzelni, mint egy ipari tempomatot. A raktári dolgozó egyszer végigvezeti a gépet az adott útvonalon, a berendezés pedig a 2D-s vizuális navigációja segítségével rögzíti azt. A gép legfeljebb tíz ilyen szállítási rutint képes eltárolni. Ezután az 1,5 tonna teherbírású, 230 kilós szerkezet teljesen önállóan elviszi a rakományt (terhelten 1,1 m/s sebességgel), leteszi a célállomáson, majd üresen visszagurul a kiindulópontra.
Nem igényel Wi-Fi-t, bonyolult IT-háttérrendszert vagy programozói tudást. Sőt, az ember-gép együttműködés szellemében, ha a kezelő hozzányúl a kormányszárhoz, a gép azonnal átvált kézi üzemmódba, így a biztonság és a közvetlen emberi felügyelet egyetlen mozdulattal visszavehető.
Az EP EXP15 főbb jellemzői:
Ez jól mutatja, hogy az automatizált anyagmozgatás már nem kizárólag a nagyvállalatok eszköze.
Automatizálás: versenyelőny a gyakorlatban
A raktár-automatizálás ma már stratégiai kérdés. Azok a vállalkozások, amelyek alkalmazzák:
Betanítható útvonalak, vizuális navigáció, kézi és automatikus üzemmód.
| Műszaki paraméter | Érték |
|---|---|
| Típus | EP EXP15 |
| Kivitel | Automatikus elektromos raklapmozgató |
| Teherbírás | 1 500 kg |
| Haladási sebesség terhelten | 1,1 m/s |
| Haladási sebesség terheletlenül | 1,25 m/s |
| Akkumulátor | 24 V / 60 Ah |
| Fordulási sugár | 1 400 mm |
| Önsúly | 230 kg |
| Navigáció | Vizuális navigáció |
| Útvonalkezelés | Betanítható útvonalak |
| Üzemmódok | Kézi és automatikus |
A repülés és az anyagmozgatás fejlődése között létezik egy egészen kézzelfogható kapcsolat is. Elég megnézni egy mai nemzetközi repülőtér működését. A repülőgépet ki kell szolgálni. Ki kell rakodni a poggyászokat és a légi árut, gondoskodni kell az új rakomány előkészítéséről, az ellátmányról, a karbantartási feladatokról és a következő induláshoz szükséges logisztikai műveletekről. A repülőtéri kiszolgálás valójában egy rendkívül összetett anyagáramlási rendszer.
A targoncák, raklapmozgatók és vontatójárművek feladata nem látványos, de a repülőtér működése nélkülük elképzelhetetlen. Az EP Equipment targoncái is ebbe az ipari alkalmazási körbe illeszkednek. A repülőtéri árumozgatásban használt EP-gépek jelenléte különösen érdekes kapcsolatot teremt a márka és a repülésautomatizálás története között.
Ha egymás mellé állítjuk Lawrence Sperry 1914-es repülőcsónakját és a mai EXP15 raklapmozgatót, technológiailag két teljesen eltérő világot látunk. Az egyikben mechanikus giroszkópok és kerekek dolgoztak a levegőben, a másikban 24 Voltos, 60 Amperórás akkumulátorok, fejlett elektronika és optikai szenzorok teszik a dolgukat a raktárbetonon.
A mögöttük rejlő mérnöki logika azonban hajszálpontosan ugyanaz.
Az automatizálás igazi célja sosem az volt, hogy feleslegessé tegye az embert. Sperry sem a pilótát akarta kidobni a kabinból, hanem felmentette őt a másodpercenkénti kézi korrekciók fárasztó nyomása alól, hogy a navigációra és a repülés érdemi részeire figyelhessen. Az EXP15 sem váltja ki a raktári dolgozó intelligenciáját; csupán leválasztja a munkafolyamatból azt a monoton tíz percet, amíg a gép elballag a csarnok másik végébe. Ez alatt az idő alatt a dolgozó árut vehet át, minőséget ellenőrizhet, vagy szervezheti a logisztikát.
A technológia akkor éri el a legmagasabb szintjét, amikor a mélyén rejlő bonyolult mérnöki tudás a felhasználó számára észrevétlenné, kézzelfoghatóvá és pofonegyszerűvé válik. Százhúsz éve a felhők felett, ma pedig a gyárpadlón – a kérdés ugyanaz maradt: mit érdemes a gépre bízni ahhoz, hogy az ember valóban emberi munkát végezhessen?
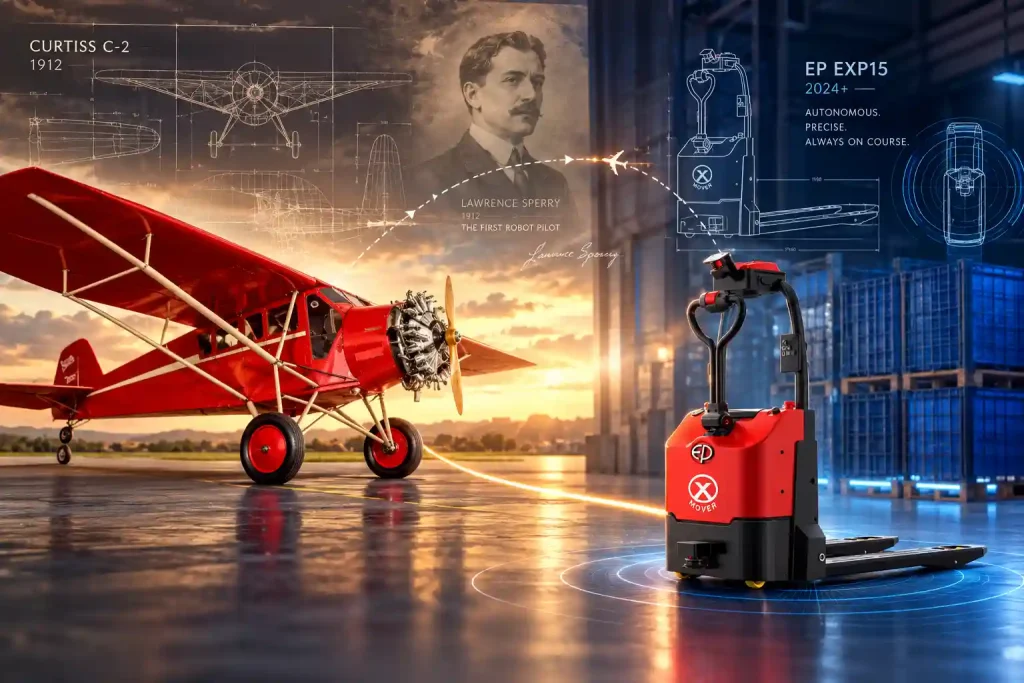
A Sperry-féle robotpilóta és az EXP15 közötti kapcsolat technikatörténeti és szabályozástechnikai párhuzam, nem bizonyított közvetlen fejlesztési leszármazás.
A képek szerzői jogai az eredeti jogosultakat illetik.
Hogyan jutottunk el az 1914-es robotpilótától az EP EXP15 automatikus raklapmozgatóig? A robotika és az ipari automatizálás …
Ilyen volt a Horoszcoop Anyagmozgatás és az IBCS Hungary közös Nyílt Napja 2026
–
Nyílt Nap 2026 Vecsésen | Targoncák, robotika, RFID és intralogisztika
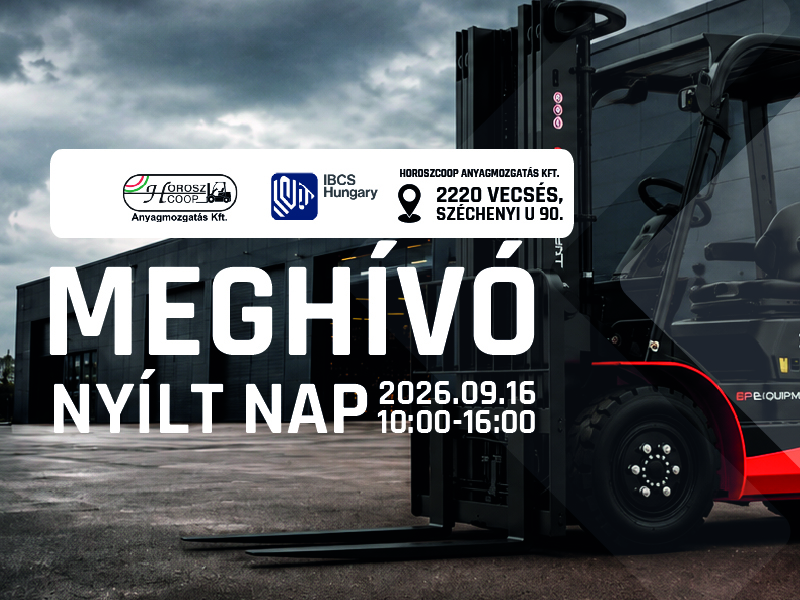
A Horoszcoop Anyagmozgatás Kft. és az IBCS Hungary Kft. közös nyílt napján testközelből ismerhetők meg a modern anyagmozgatási és intralogisztikai megoldások – látványos bemutatókkal, kipróbálható gépekkel, szakmai újdonságokkal és különleges programokkal.
Ismerje meg, hogyan gyorsítják fel a RAMPLO mobil és fix rakodórámpák a teherautók, konténerek és raktárak be- és kirakodását. Logisztikai szakértői útmutató az anyagmozgatas.com oldalán.
Így növelhető a raktárkapacitás bővítés nélkül: magasraktár, ASRS rendszerek és hatékony anyagmozgatás.